Робототехника и изменение будущей рабочей силы: автоматизация, помощники-роботы и системный подход
Узнайте, как робототехника меняет рынок труда, автоматизация и служебные роботы, система обратной связи с датчиками и преимущества режима работы 24/7.
Как робототехника изменит будущую рабочую силу?
Робототехника не меняет рынок труда под девизом «заменить человека», а скорее автоматизирует конкретные задачи и перераспределит рабочие места. Этот процесс особенно заметен в повторяющихся операциях, точных измерениях контроля качества и сферах, где требуется работа 24/7.
Роботы обычно работают на основе трех блоков: датчики (камеры, лидар, силовой датчик), управление (микроконтроллер или промышленный компьютер) и исполнительные механизмы (сервопривод, пневматический цилиндр). В результате «выполнение задачи» осуществляется с помощью замкнутого контура обратной связи на основе информации от датчиков.
- Автоматизация: точный порядок работы (например, сборка, размещение, повторное выполнение сварных швов).
- Вспомогательная роль: робот под управлением человека поднимает тяжелые грузы или работает в опасной зоне.
- Качество и точность: результат, близкий к одному стандарту за счет сканирования размеров и деталей.
Роботизированная система: техническая архитектура и практический поток
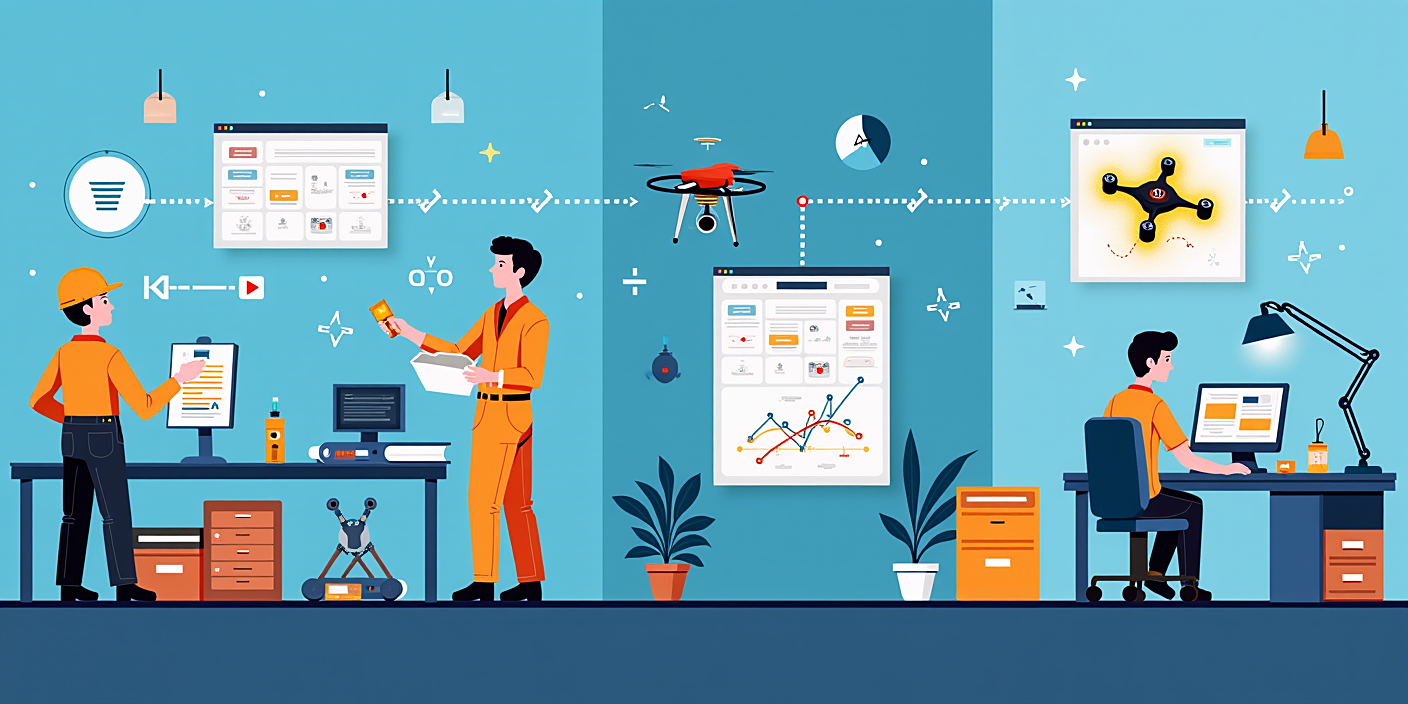
Наиболее важное различие в робототехнике — это не «есть или нет робота», а то, как работает система. Обычно рабочий процесс выглядит следующим образом: планирование задач, наблюдение с помощью датчиков, принятие решений, выполнение и повторная проверка результата.
Возьмем, например, сценарий перемещения товара на складе: камера или лидар определяет координаты предмета, контроллер планирует путь робота, сервопривод двигается по нужной траектории и в конце проверяется через сенсор. Если ошибка превышает допустимый предел, робот переходит в режим повторного калибрования или повторных попыток.
- Перцепция: визуальное определение (цвет/форма), измерение расстояния (лидар/ультразвук).
- Управление: PID или более сложное управление (на основе модели).
- Движение: кинематика (углы суставов), траектория (профиль скорости и ускорения).
- Проверка: проверка «правильно ли размещено?» на основе повторного датчика.
История: с чего началась робототехника?
Концепция робототехники усиливается из-за необходимости промышленной автоматизации. Сначала механические и пневматические устройства выполняли повторяющиеся процессы, затем появились электронное управление и программируемые контроллеры, что сделало системы более адаптивными.
Ниже приведены даты, которые показывают этапы, на которых робототехника перешла от «только экспериментов» к практическому промышленному решению. В этом контексте становится непонятно, почему и по каким стандартам работают современные роботы.
- 1961 год: Versatran (первые эксперименты в области взглядов на робототехнику того времени) ускорил развитие направления автоматизации промышленных процессов, будучи одним из первых промышленных роботов.
- 1968 год: Unimate стал катализатором расширения применения робота в производственной индустрии; многие компании начали автоматизировать повторяющиеся сборочные и сварочные операции.
- 1990-е годы: широкое распространение компьютерного зрения и контроллеров, подключенных к промышленным системам, позволило использовать способность робота «видеть окружающую среду» в реальных проектах.
- 2010-е годы: дешевые сенсоры и увеличенная скорость работы методов обучения машин сделали возможным сделать роботов более адаптивными; теперь анализ вариантов деталей, а затем настройка под задачу стало стандартной практикой.
Как видно из этой линии, робототехника перестраивает рынок труда не через «одного робота», но через экосистему сенсоров-контроллеров-сетей.
Как работают роботы: цепочка от датчика к результату
Для понимания работы робота важна «последовательность шагов». Сначала система принимает задание (например, перемещение детали с точки A в точку B). Затем датчики измеряют текущее состояние и контролирующий алгоритм рассчитывает следующее действие.
Этот процесс обычно делится на три уровня: управление движением (нижний уровень), понимание окружающей среды (перцепция) и планирование задачи (верхний уровень). Такое разделение облегчает обслуживание роботов; например, при замене датчиков может оставаться неизменным управление движением.
- 1-й шаг: калибровка. Совмещаются координаты камеры и робота (например, «координата камеры» → «координата робота»).
- 2-й шаг: локализация рабочей зоны. Определяется точное положение и ориентация детали.
- 3-й шаг: планирование. Выбирается траектория, минимизирующая вероятность столкновения.
- 4-й шаг: выполнение. Служебные двигатели приводят суставы в необходимое положение по углу/скорости.
- 5-й шаг: проверка. Конечное состояние считывается датчиком, и если ошибка находится внутри допускового диапазона, работа завершается.
Если результат проверки выходит за стандартные рамки, робот обычно переходит к «повторной попытке» или «уведомлению оператора». Такой подход уменьшает вероятность выхода бракованного продукта.
Какие профессии в сфере промышленного производства изменяет робототехника?
Роботы эффективны там, где требуется выполнять однотипные операции многократно. По этой причине обязанности людей во многих отделах (складирование, упаковка, сварка, окраска, картонаж) часто переходят с «выполнения операций» на «контроль и регулировку».
Эти изменения приводят к появлению новых профессий: техники по запуску роботов, инженеры-настройщики датчиков и программного обеспечения, а также интеграторы, соответствующие требованиям безопасности в промышленных системах. Важный момент: человек не исчезает, но его роль смещается к управлению системой.
- Оператор: вместо повторяющегося нажатия кнопки — настройка и диагностика в зависимости от ситуации.
- Техническое обслуживание: диагностика неисправностей (действующие элементы, датчики, кабели, параметры программного обеспечения).
- Data/Сервис: анализ результатов проверок и стабилизация параметров процесса.
Сравнение: традиционная автоматизация и современный подход с использованием роботов
Для понимания робототехники полезно четко различать «классический конвейер» и «адаптивного робота». Конвейеры обычно работают для однородных потоков продукции, а роботы находят детали и адаптируются на основе информации с камер.
Ниже приведена таблица, демонстрирующая практические различия. Здесь можно увидеть, как изменяется уровень затрат и сложности при переходе от «постоянного процесса» к «процессу с вариантами».
| Показатель | Традиционная автоматизация (конвейер/жёсткие модули) | Адаптивная робототехника |
|---|---|---|
| Варианты продукции | Часто ограничены, требуется время на адаптацию | Адаптируются к изменяющимся вариантам с помощью датчиков зрения |
| Время настройки | Требуется замена модулей и механизмов | Может быть достаточно калибровки и повторной настройки параметров ПО |
| Требуемая компетенция | Основано на механической адаптации | Интеграция зрения/датчиков, управления и безопасности |
| Повторяемость | Стабильна, но требуется повторная настройка при изменении продукции | Поддерживает стабильность с помощью образцовых проверок |
Практическая часть: критерии выбора и настройки робот-проектов
Внедрение робототехники требует не вопрос «какой робот сильнее?», а правильный вопрос — «насколько быстро и надежно выполняет задачу?». Поэтому технические требования должны определяться исходя из процесса: масса груза, точность (± мм или ± градус), время цикла (в секундах) и условия окружающей среды (пыль, освещение, температура).
Ниже приведены конкретные критерии, которые полезны в реальных проектах. В каждом из них есть цепочка «требование → тестирование → результат».
- Требование точности: какая должна быть зона определения положения (например, ±0,5 мм). Тестирование: повторное испытание позиционирования (повторное размещение одной и той же детали 30–100 раз с последующим расчетом средней ошибки и рассеивания).
- Время цикла: общий цикл для одного изделия в секундах (подъем + перемещение + проверка). Тестирование: «наихудший сценарий» (деформация детали или изменение освещения).
- Греп/захват: есть ли вакуум, механические щипцы, адаптивный захват. Тестирование: испытание по типу поверхности (стекло, металл, картон).
- Безопасность: защита от столкновений, логика аварийной остановки. Тестирование: измеряется время реакции робота при приближении человека.
- Интеграция: возможность подключения к существующей производственной линии (IO, промышленная сеть, протоколы сигналов). Тестирование: испытание на реальных проводах и задержках FAT/SAT.
Один из типичных ошибок — не указана точность требования в реальных условиях. Например, система зрения может давать хорошие результаты при лабораторном освещении, но резко ухудшаться на пыльной или слабоосвещенной территории. Поэтому проверка параметров датчиков должна проводиться в производственном окружении.
Частые вопросы
Какое главное техническое требование перед внедрением робототехники?
Главное требование обычно — это пара «точность + время цикла»: насколько быстро и точно должен выполнять задачу робот. Только после этого выбираются датчики и система управления.
Как быстро можно установить и запустить робота?
Обычно сначала проводится FAT (испытание на заводе), затем SAT (испытание на объекте). Точное время зависит от сложности проекта, но до тех пор пока калибровка и параметры датчиков не проверены в реальных условиях производства, робот считается «не полностью готовым».
Обязательно ли наличие камеры/лайда (датчика зрения)?
Не обязательно. Если деталь всегда приходит на одно и то же место с одинаковой ориентацией, можно обойтись строго механическими jigglers. При большем количестве вариантов система зрения уменьшает ошибки.
Можно ли использовать робота без систем безопасности?
Обычно нельзя. Системы аварийной остановки, защита зон и механизмы предотвращения столкновений являются обязательными частями интеграции робота. Время реакции системы безопасности должно измеряться и подтверждаться в условиях производства.
Изменится ли программное обеспечение, если заменить робота?
Часто частично изменится. Системы управления движением и координатного пространства должны быть перенастроены, то есть могут потребоваться калибровка и настройки кинематики. При этом дизайн интеграции (модульность) играет большую роль.
Если проект с роботами неудачен, какая самая частая причина?
Точность и надежность могут оцениваться только в "идеальных условиях". Например, если игнорировать такие факторы как освещение, пыль, естественные различия размеров деталей или неровности на поверхности материала, результат на реальной линии снизится.
Вывод
Робототехника формирует будущую рабочую силу в основном за счет изменения распределения задач: простые повторяющиеся операции автоматизируются, а человек играет большую роль в контроле, настройке и техническом обслуживании.
Наиболее правильный подход — начать с того, каким образом робот должен выполнять задачу, с какой точностью и периодичностью, затем провести калибровку и проверить безопасность в реальных условиях.